
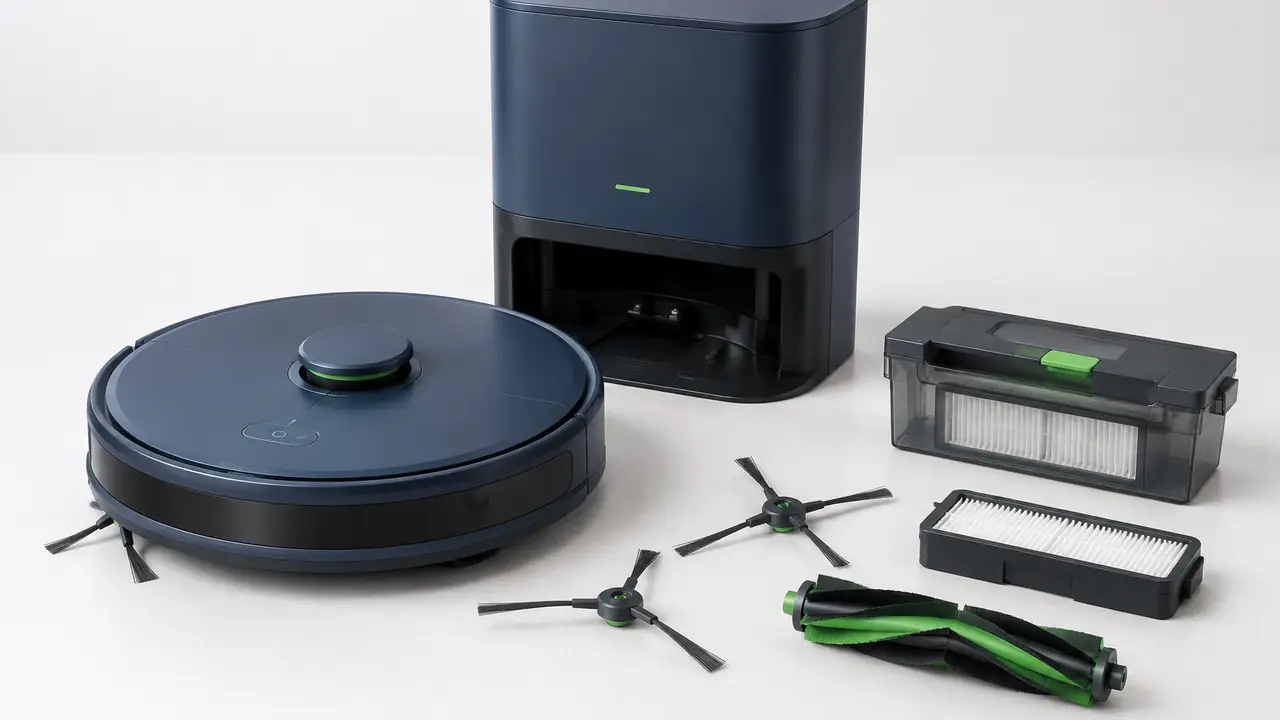
ロボット掃除機とは
ロボット掃除機は、自ら床を移動して清掃し、ドックに戻って充電します。このカテゴリーは単純な接触旋回式の円盤から始まり、現在ではナビゲーション製品になっています。レーザーやカメラによるマッピング、部屋ごとのアプリ操作、障害物検知があり、上位機にはボックスを空にしてモップを洗うドックまで付きます。IMARCはロボット市場を2025年に約106億米ドル、Fortune Business Insightsは約71億米ドルと見ています。数値が異なるのは集計範囲が違うためで、どちらも特定ブランドの予測ではありません。
ブランドにとって、これは当サイトで最もソフトウェア依存度の高いラインです。清掃ハードウェアは成熟しており多くのモデルで共通です。お客様が気づく違いは、ナビゲーションの挙動、アプリの品質、ドック、騒音です。蘇州と深圳のクラスターの工場は、少数のナビゲーション基盤の上でロボットを製造しており、当デスクは、既存基盤に新しいカバーとアプリの外観を載せる方法と、より深くカスタマイズするODMプログラムのどちらにするかの選定を支援します。
カードに載る6つの部品
| 部品 | 性能を左右する要素 | 主な選択肢 |
|---|---|---|
| 1 トップカバーとセンサー | ナビゲーション方式、センサー構成、無線モジュール | マッピング付きレーザータレット、またはカメラ式。赤外線の段差センサー。バンパー |
| 2 シャーシとバッテリー | セルのグレード、容量、BMS、充電接点 | リチウムイオン 14.4 V。エントリーは2,600 mAh、長時間運転は最大5,200 mAh |
| 3 吸引モーターとファン | モーターの種類、ファン設計、ダクトの密閉 | ブラシレスDC。標準は2,000-6,000 Pa、上位機はさらに高い |
| 4 ダストボックスとフィルター | 容量、シール、フィルターのグレード、ドックとの適合 | 小型の本体ボックスと任意の自動集じんドック。水洗い式またはHEPA H11-H13 |
| 5 ブラシロール | ローラーの種類、サイドブラシ、毛の処理 | 毛にはゴムブレード、カーペットには毛ブラシ、絡まり防止コーム |
| 6 駆動輪 | トラクション、乗り越え高さ、サスペンション | スプリング式の車輪。敷居の乗り越えは設計で決まる |
すべての数値は、カテゴリー全体で見られる標準的な範囲であり、実際はモデルのデータシートによります。ロボットは、性能をIEC 62885-7、騒音をIEC 60704-2-1で試験します。カタログのページを比べるのではなく、該当モデルの試験所報告書をご請求ください。PaとkPaの数値が製品タイプをまたいで比較できない理由は、吸引力と風量のガイドで説明しています。
ナビゲーション、アプリ、無線認証
Wi-FiやBluetoothを備えたロボットは無線機器です。EUでは、通常のLVD、EMC、RoHSに加えて無線機器指令(RED)に基づくCEが必要で、米国では無線モジュールにFCC認可が必要です。多くの工場は認証済みの無線モジュールを使うため認証手続きが短縮されますが、最終製品にも固有の報告書が必要です。アプリとクラウドは別の判断事項で、工場がホワイトラベルのアプリを提供するか、ブランドが独自に開発するかを選びます。後者は時間がかかり、EUではデータ保護の審査も加わります。ロボット掃除機のCE REDとFCCと認証ガイドを参照してください。
ドックとアクセサリー
- 充電ドック。エントリー向け。小型で輸送費が安く、購入する集じん袋もありません。
- 自動集じんドック。小型ボックスのゴミを袋に移すため、手動で空にする間隔が数週間になります。互換の集じん袋を補修部品のSKUとして用意する必要があります。集じん袋とダストボックスを参照してください。
- モップモジュール。水タンクとパッド、またはパッドを洗って乾かすドック。消耗品が一組増え、試験項目も増えます。
- 消耗品。サイドブラシ、フィルター、モップパッド、ローラーカバー。初回注文から交換キットとして計画してください。
ドックの詳細はブログのドッキングステーションをご覧ください。
バッテリーと輸送
ロボットのバッテリーは、円筒形セルを直列・並列に組んだ小型のリチウムパックです。90-180分の運転時間は、セル容量、吸引モード、床材によって変わり、カーペットの多い住宅では下限に近づきます。各パックにはUN 38.3報告書とIEC 62133-2が必要で、完成ロボットの航空輸送はIATAのリチウム規則に従います。ロボットは価格のわりに嵩張るため、カートン設計が重要です。外装カートンの指定方法は包装のページで説明しています。
出荷前検査
- 満充電での運転試験をサンプルと比較して実施し、ドックへの帰還動作も確認します。
- 標準的な部屋のレイアウトでナビゲーションを試験し、抜き取りした製品でマッピングとアプリのペアリングを確認します。
- 標準モードで1 mの距離の騒音を測定します。
- 工場のルーティンに従い、全数で段差センサー、バンパー、車輪落下の検知を確認します。
- 装備されている場合は、ドックの充電接点、自動集じんサイクル、集じん袋のシールを確認します。
- カートンの落下試験を行い、ファームウェアのバージョンとラベルを承認済みシートと照合します。
数量、納期、検査計画はプログラムごとに取り決めます。MOQとリードタイムと見積依頼フォームをご覧ください。