
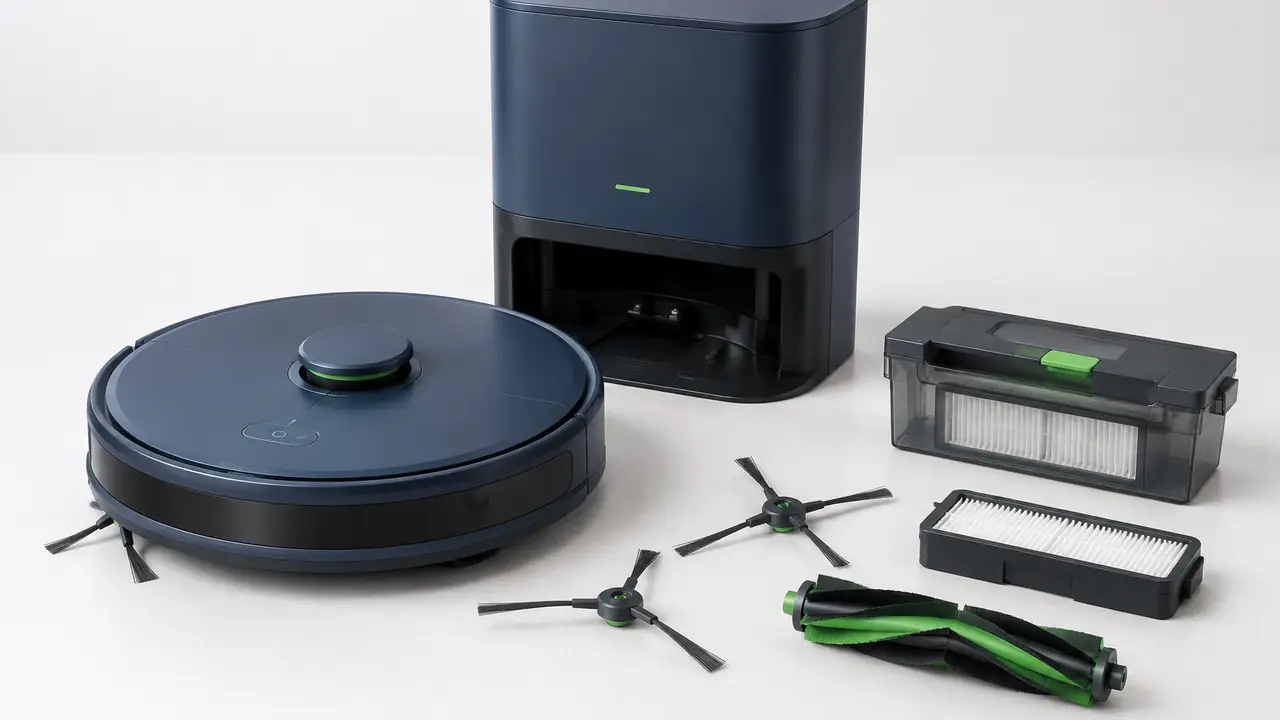
로봇청소기란
로봇청소기는 바닥을 스스로 이동하며 청소하고, 충전을 위해 도크로 돌아옵니다. 이 카테고리는 부딪히면 방향을 바꾸는 단순한 원반형에서 출발해 지금은 내비게이션 제품이 되었습니다. 레이저 또는 카메라 맵핑, 방별 앱 제어, 장애물 감지가 있고, 상위 모델에는 먼지통을 비우고 걸레를 세척하는 도크까지 있습니다. IMARC는 2025년 로봇 부문을 약 106억 달러, Fortune Business Insights는 약 71억 달러로 봅니다. 집계 범위가 달라 수치가 다른 것이며, 어느 쪽도 특정 브랜드에 대한 전망은 아닙니다.
브랜드 입장에서 이 라인은 사이트 내에서 소프트웨어 의존도가 가장 높습니다. 청소 하드웨어는 성숙해 여러 모델이 공유하며, 고객이 체감하는 차이는 내비게이션 동작, 앱 품질, 도크, 소음입니다. 쑤저우와 선전 클러스터의 공장들은 소수의 내비게이션 플랫폼 위에서 로봇을 만들며, 데스크는 새 커버와 앱 스킨을 입힌 재고 플랫폼으로 갈지, 더 맞춤화된 ODM 프로그램으로 갈지 브랜드가 선택하도록 돕습니다.
카드의 여섯 가지 부품
| 부품 | 성능을 좌우하는 요소 | 일반 옵션 |
|---|---|---|
| 1 상단 커버 및 센서 | 내비게이션 방식, 센서 구성, 무선 모듈 | 맵핑이 가능한 레이저 터릿 또는 카메라 방식; 적외선 낙하 방지 센서; 범퍼 |
| 2 섀시 및 배터리 | 셀 등급, 용량, BMS, 충전 접점 | 리튬이온 14.4 V; 보급형 2,600 mAh, 장시간 사용용은 최대 5,200 mAh |
| 3 흡입 모터 및 팬 | 모터 종류, 팬 설계, 덕트 밀폐 | 브러시리스 DC; 일반 2,000-6,000 Pa, 상위 모델은 더 높음 |
| 4 먼지통 및 필터 | 용량, 밀폐, 필터 등급, 도크 호환성 | 자동 비움 도크를 선택할 수 있는 소형 내장 먼지통; 세척형 또는 HEPA H11-H13 |
| 5 브러시 롤 | 롤러 종류, 사이드 브러시, 털 처리 | 털에 강한 고무 블레이드 롤러, 카펫용 강모, 엉킴 방지 빗 |
| 6 구동 바퀴 | 접지력, 등반 높이, 서스펜션 | 스프링식 바퀴, 문턱 등반은 설계에 따름 |
모든 수치는 카테고리 전반에서 보이는 일반 범위이며 모델별 데이터시트 기준입니다. 로봇은 성능은 IEC 62885-7, 소음은 IEC 60704-2-1에 따라 시험합니다. 카탈로그 페이지를 비교하지 마시고 해당 모델의 시험소 성적서를 요청하십시오. Pa와 kPa 수치를 제품 유형 간에 비교할 수 없는 이유는 흡입력과 풍량 가이드에서 설명합니다.
내비게이션, 앱, 무선 인증
Wi-Fi나 블루투스를 갖춘 로봇은 무선 기기입니다. EU에서는 통상의 LVD, EMC, RoHS에 더해 무선기기지침(RED)에 따른 CE가 필요하고, 미국에서는 무선 모듈이 FCC 승인을 받아야 합니다. 많은 공장이 사전 승인된 무선 모듈을 기반으로 만들어 인증 절차가 짧아지지만, 완제품은 여전히 자체 성적서가 필요합니다. 앱과 클라우드는 별개의 결정입니다. 공장이 화이트라벨 앱을 제공하거나 브랜드가 자체 앱을 개발하는데, 후자는 시간이 더 들고 EU에서는 개인정보 검토가 추가됩니다. 로봇청소기의 CE RED 및 FCC와 인증 가이드를 참조하십시오.
도크와 액세서리
- 충전 도크. 보급형. 더 작고 운송비가 저렴하며 별도로 구매할 먼지 봉투가 없습니다.
- 자동 비움 도크. 소형 먼지통의 먼지를 봉투로 옮겨 수동으로 비우지 않고도 로봇이 몇 주간 작동합니다. 호환 봉투를 예비 부품 SKU로 준비해야 합니다. 먼지 봉투와 먼지통을 참조하십시오.
- 걸레 모듈. 물탱크와 패드, 또는 패드를 세척하고 건조하는 도크. 소모품이 하나 더 늘고 시험할 항목도 늘어납니다.
- 소모품. 사이드 브러시, 필터, 걸레 패드, 롤러 커버; 첫 주문부터 교체 키트로 계획하십시오.
도크에 관한 자세한 내용은 도킹 스테이션 블로그 글을 참조하십시오.
배터리와 운송
로봇 배터리는 원통형 셀을 직렬·병렬로 구성한 소형 리튬 팩입니다. 90-180분의 사용 시간은 셀 용량, 흡입 모드, 바닥 유형에 따라 달라지며, 카펫이 많은 가정에서는 하한에 가깝습니다. 각 팩에는 UN 38.3 성적서와 IEC 62133-2가 필요하고, 완제품 로봇의 항공 운송은 IATA 리튬 규정을 따릅니다. 로봇은 가격에 비해 부피가 크므로 카톤 설계가 중요합니다. 외박스 사양을 정하는 방법은 포장 페이지에서 설명합니다.
선적 전 검사
- 완충 상태 주행 시험을 샘플과 대조하며, 도크 복귀 동작을 포함합니다.
- 표준 실내 배치에서 내비게이션 시험을 하고, 샘플링한 제품의 맵핑과 앱 페어링을 확인합니다.
- 표준 모드에서 1 m 거리 소음을 측정합니다.
- 공장 절차가 요구하는 대로 전 제품에 대해 낙하 방지 센서, 범퍼, 바퀴 들림 센서를 확인합니다.
- 해당되는 경우 도크 충전 접점, 자동 비움 사이클, 봉투 밀폐를 확인합니다.
- 카톤 낙하 시험, 펌웨어 버전, 라벨을 승인된 사양서와 대조합니다.